从新疆乌鲁木齐出发,跨越千里来沪学习;从家乡的街道到深入城市交通的研究现场;从实验室的模型数据到中小学课堂的提问声里,同济大学交通学院2026级硕士研究生李漫琳始终在路上。从找不到科研入门路径到锚定清晰方向,从科创新人到接连拿下国家级竞赛奖项,汽车与能源学院2024级本科生刘乐康始终坚信时间的力量,一步步探索从实验室理论走向田间地头的应用路径。
前不久,在同济大学2026年度“励志之星”评选中,李漫琳与刘乐康脱颖而出,收获成长,他们努力在热爱里闪闪发光。
交通从来不是简单的出发与抵达
“交通从来不是简单的出发与抵达,它承载着每一次出行的安全底线,连接着无数普通家庭对‘平安回家’的朴素期待。”这份从小在生活中得到的认知,早在李漫琳心里就埋下了一颗种子。怎样才能让出行更安全?能不能切实改善现实中的出行痛点?带着这些疑问,李漫琳如愿考上同济大学交通学院,真正走进这门学科深处,开始认真思考“自己能为这条路,做些什么”。
在同济就读本科期间,李漫琳发现兴趣与真正做好一件事之间,还有很长的距离。理论推导不会次次顺利,科研实验也不总能得到预设的理想结果。面对一个个复杂的技术难题,她慢慢摸索出方法,把大问题分解为一个个小问题,逐次推导、反复调整、多轮验证,把每一步基础工作做扎实。“失败并不意味着没有收获。即使没有达到预期的结果,也可能帮我排除一个走不通的方向。”
“如何用专业知识真正解决现实中的出行需求?”带着课堂与实验室里积累的知识和方法,她将目光投向具体的交通问题。在绿色出行路径规划研究中,她思考如何兼顾出行效率与环境影响;在新型耐撞头盔研究中,她紧盯材料、结构与碰撞过程中的能量吸收规律;在车联网协同控制研究中,探索交通系统之间如何高效协同运行。研究方向虽各有侧重,但核心问题始终相通。在一次次探索中,她对交通学科的理解愈加具体,进一步打下了扎实基础。她参与的科创项目斩获第九届全国高校智能交通创新与创业大赛全国二等奖。在第六届中国大学生5分钟科研英语演讲竞赛中,她以交通学科为主题完成全英文演讲,拿到了全国二等奖,这份认可让她倍感振奋。
“个人的成长不能只局限于做实验和撰写论文。”李漫琳慢慢察觉到自己的短板,和真实使用交通系统的群体之间存在距离,实战经验仍有明显缺口。为此,她开始反问自己,“最初为什么选择交通?这些研究,最终要回应谁的生活?”
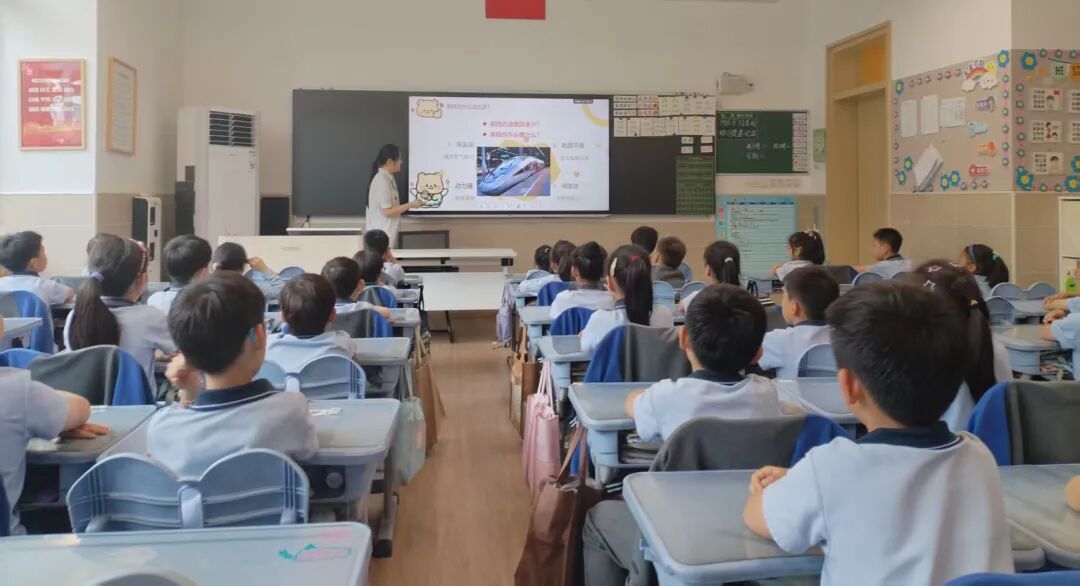
学校和学院搭建的各类交通科普实践平台,让她重新找到了答案。作为“同道星火”铁路科普活动的成员,她走进中小学课堂,把列车运行的基础原理、道路网络和城市生活的深层联系,用孩子们听得懂的方式讲出来。台下一双双眼睛里对交通、对道路的好奇,让她忽然想起小时候在家乡街头看车流的自己。为了把复杂的专业知识讲得明白透彻,她重新梳理多年所学,不仅打通了很多此前未曾串联的知识点,也重新找回了最初踏入交通领域时那份纯粹的热情。
“同济丰富的科创项目给我们提供了广阔的学术探索平台。”李漫琳格外珍惜每一次分享的机会。担任交通学院创新俱乐部主席期间,在老师的指导下,她牵头组织多场学科交流活动,协助孵化学生交通创新项目百余项,为身边志同道合的同学搭起交流想法、动手探索的平台。她也始终活跃在各类学科志愿服务中,从分享专业知识到分享自己的求学成长经历,她希望把自己在同济求学路上收获的所有支持和力量,继续传递给更多正在路上的年轻人。
“永远不要低估自己”
回忆起选择车辆工程专业的初衷,刘乐康提到大一修读的“信息与智能网联导论”课程,课堂上系统梳理的汽车从早期概念原型演进到当代智能网联车辆的完整脉络,点燃了他对汽车技术迭代的兴趣。那时的他虽还没有一张清晰的未来路线图,却明确了前行的方向,沉下心上好每一门课,筑牢专业基础。
“除此之外,在‘电路理论’课程的学习中,更给了我长久的启发。”刘乐康十分感谢授课老师教的一套解决复杂问题的物理思维。物理学科核心的价值,从来不是现成结论,而是从现象中发现问题、验证问题、再回归基础概念推导答案的完整过程。正是这样的过程让他学会把庞杂的任务细分为不同步骤,也让他在密集的学业与科研安排中,始终能稳住心态。在他看来,明确的方向从来不是凭空出现的标准答案,要相信时间沉淀的力量,不要轻视每一次认真投入,那些付出总会在某个不经意的时候结出果实。
一直对自动驾驶方向抱有强烈兴趣的他,起初却找不到入门路径。看到学校发布的SITP课题后,他主动加入自动驾驶场景构建项目,和团队成员一起从陌生的知识点慢慢摸索,提出将车辆行为特征与天气等环境变量耦合搭建仿真场景的思路,最终被团队采纳,成为项目核心推进方向的一部分。那次经历让他真切体会到,成长从来不是等万事俱备才开始,而是在不断尝试、接收反馈、修正调整的过程中,逐渐把模糊的目标走得清晰。
进入智能车队训练后,所有问题都变得更加具体。无人小车搭载PCB板、烧录算法后,最初只能顺利跑完第一段简单路线,换到复杂度更高的地图里,甚至会直接冲出车道。团队成员沉下心反复调试参数,包括前后轮差速、电机功率、PID控制参数,一次次修改代码、一次次烧录程序、一次次重启测试,这样的循环持续了数周,不少调试工作一直推进到深夜。最终,无人小车顺利跑完整张地图的那一刻,扑面而来的成就感,让他十分欣慰。
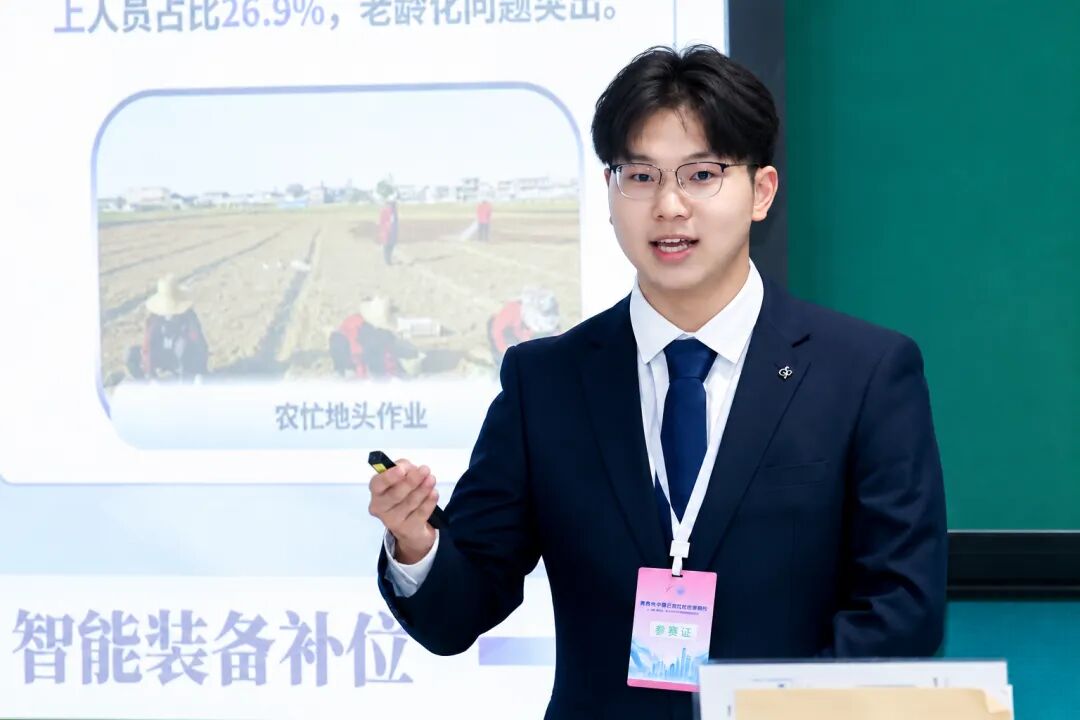
复杂问题不会因为焦虑而自行消解。面对自动驾驶领域的技术难关,刘乐康和团队伙伴并肩前行,他们以踏实肯干的态度攻克了一个个难关。前不久,作为项目负责人,他刚刚和队友凭借“耘境智驭——全地形智能农机田野实践与乡村振兴推广计划”项目,斩获“知行杯”一等奖。团队将车辆底盘控制、智能感知技术应用于农业装备,在真实农田环境中反复检验装备作业性能,努力推动智能农机科创成果落地转化,弥补现有农机在复杂地形场景下的短板。
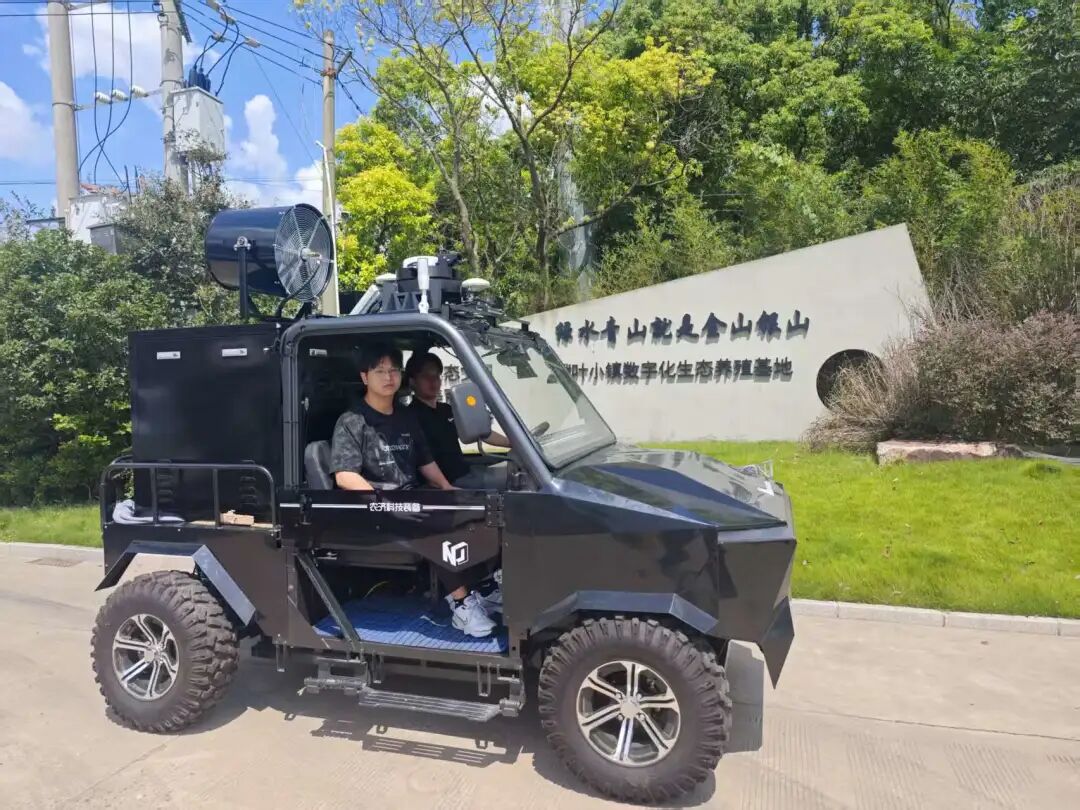
“永远不要低估自己,一定要遵从内心的兴趣所向,把时间投入到真正有价值的事上。”这是刘乐康最想分享给学弟学妹的话。他也曾在登台展示、开展科研、参与竞赛前反复自我怀疑,怕做不好,怕迈出第一步后依然得不到理想结果。但每一次真正行动起来之后他都发现,所有技能都能在实践中逐步习得,第一步或许不够完美,但只要勇敢踏出去,就离成为更好的自己更近了一步。


