近日,第二十八届中国机器人及人工智能大赛(CRAIC)先后在合肥、哈尔滨、苏州和线上举办各赛项的总决赛,同济大学20支晋级国赛队伍积极拼搏,参加涵盖创新赛、竞技赛、应用赛、挑战赛四个大类赛道共10个不同赛项,最终参赛队伍全部获奖,包括全国一等奖9项、二等奖3项、三等奖7项和优秀奖1项,获奖数量和质量均取得历史最好成绩。
第二十八届中国机器人及人工智能大赛全国总决赛同济大学获奖队伍名单
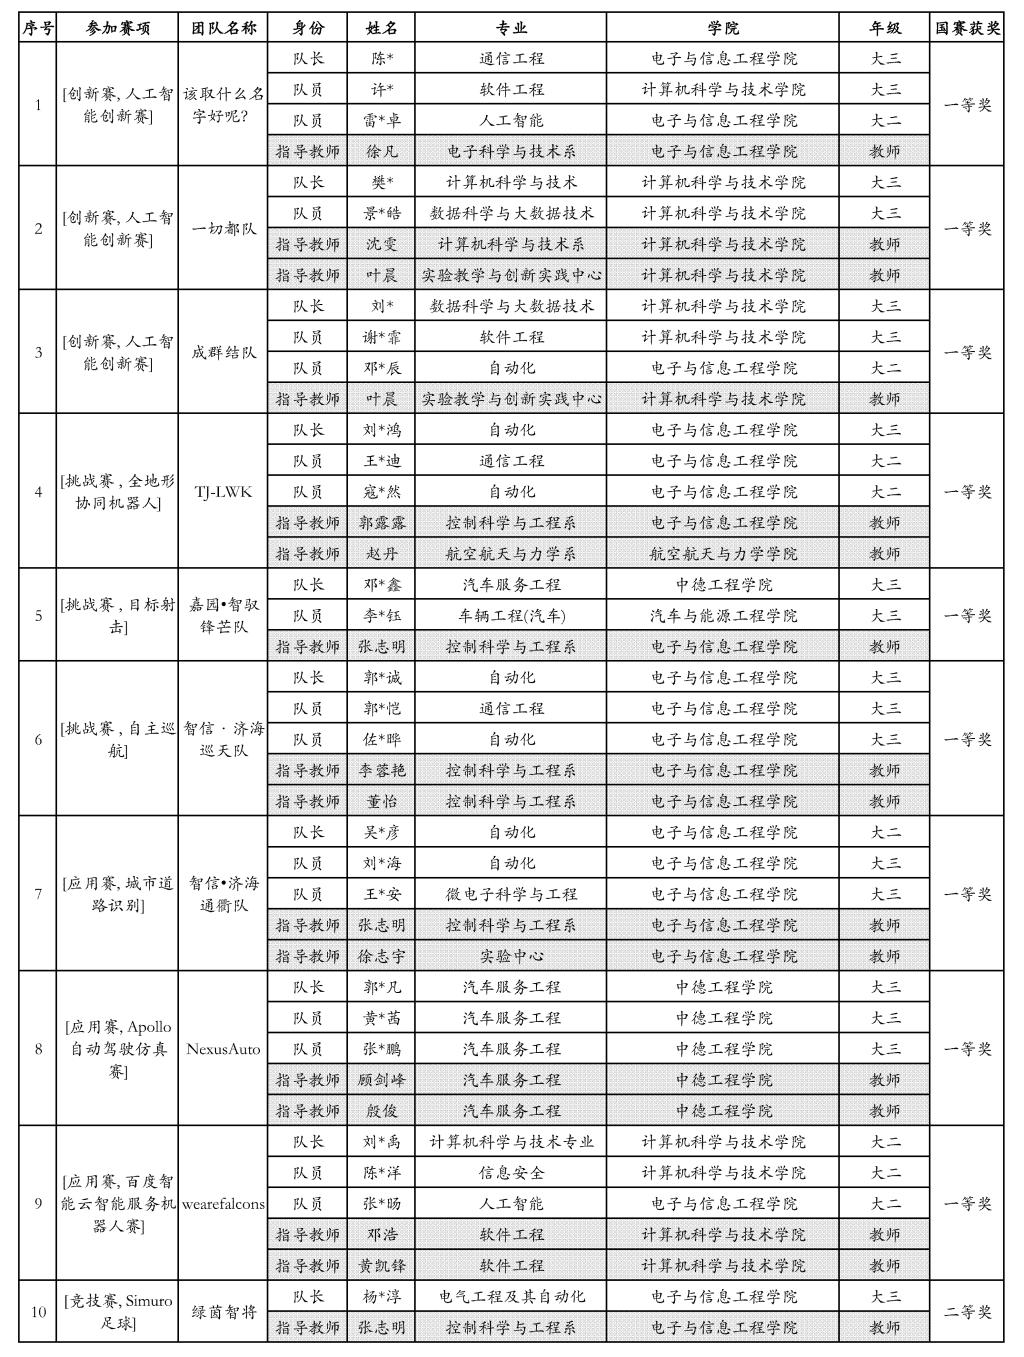
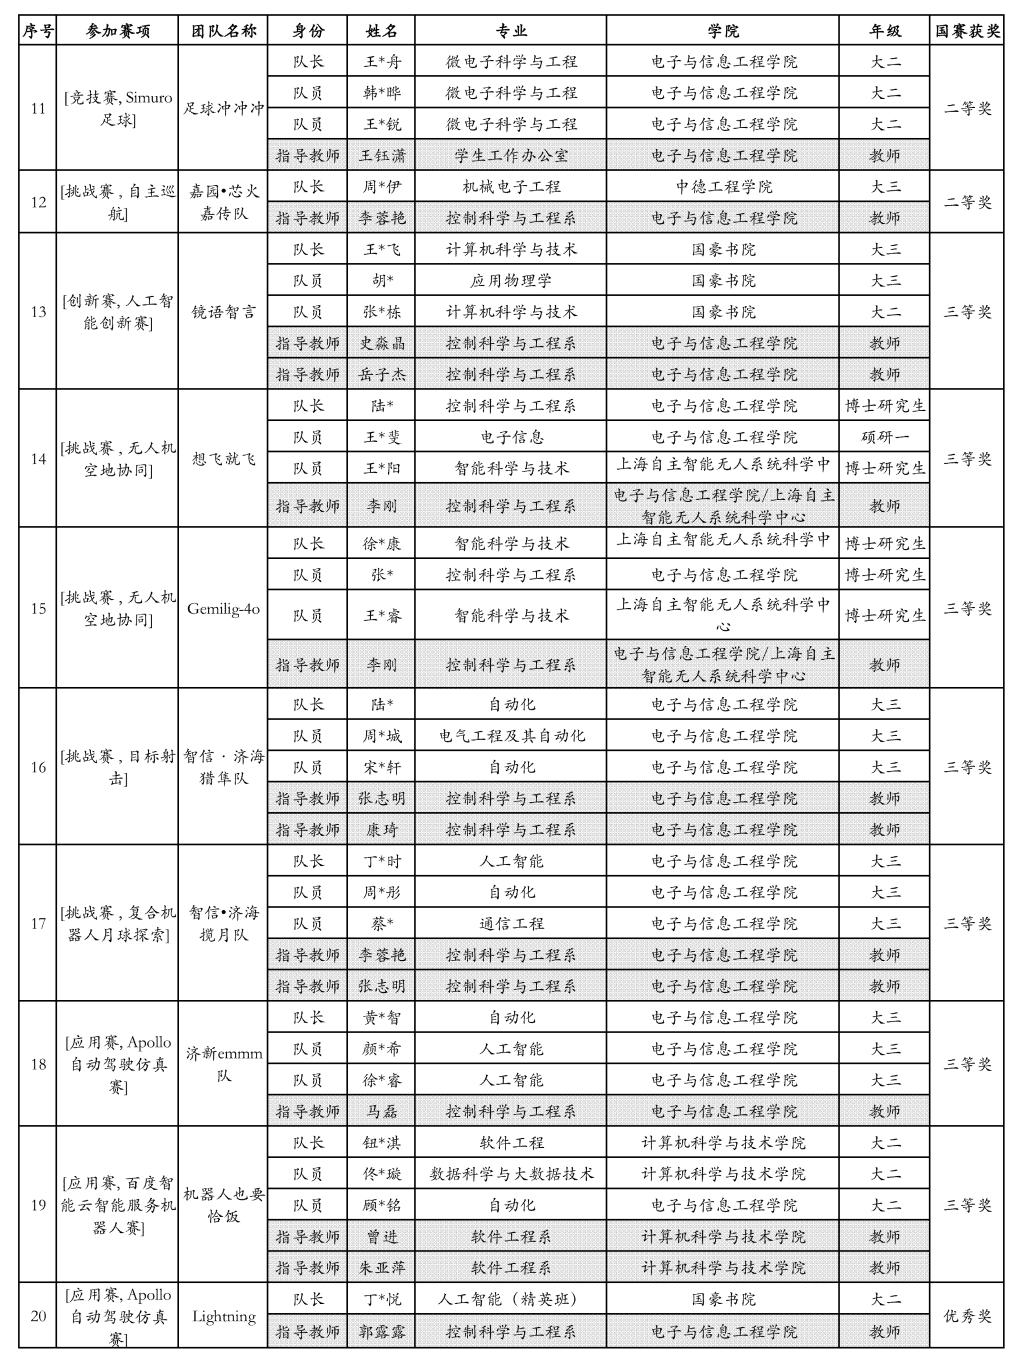
中国机器人及人工智能大赛(CRAIC)创办于1999年,是国内高校机器人与人工智能领域极具影响力的重要学科竞赛,也是衡量高校创新人才培养质量的重要指标之一。根据学校关于学科竞赛工作的统一部署,电子与信息工程学院作为该项赛事的校内组织单位充分发挥学科优势,联合计算机科学与技术学院、中德工程学院、国豪书院、上海自主智能无人系统科学中心等多学科力量搭建跨学科竞赛育人平台,坚持以赛促教,竞教结合,推进机器人与人工智能领域的教学改革与实践育人工作。
赛场上,同济学子攻坚克难、团结协作,充分展现出扎实的专业功底与出色的创新实践能力。学校将依托各大学生创新基地平台,深化跨学科融合实践育人,以高水平赛事锤炼学生创新思维、科研素养与协同攻坚能力,着力培育更多担当时代使命的拔尖创新工程科技人才。
全国一等奖作品展示
比赛项目:创新赛/人工智能创新赛
队伍名称:该取什么名字好呢?
指导教师:徐凡 助理教授(电子与信息工程学院)
团队成员:电子与信息工程学院 本科生陈成(通信工程)
计算机科学与技术学院 本科生许奕(软件工程)
电子与信息工程学院 本科生雷文卓(人工智能)
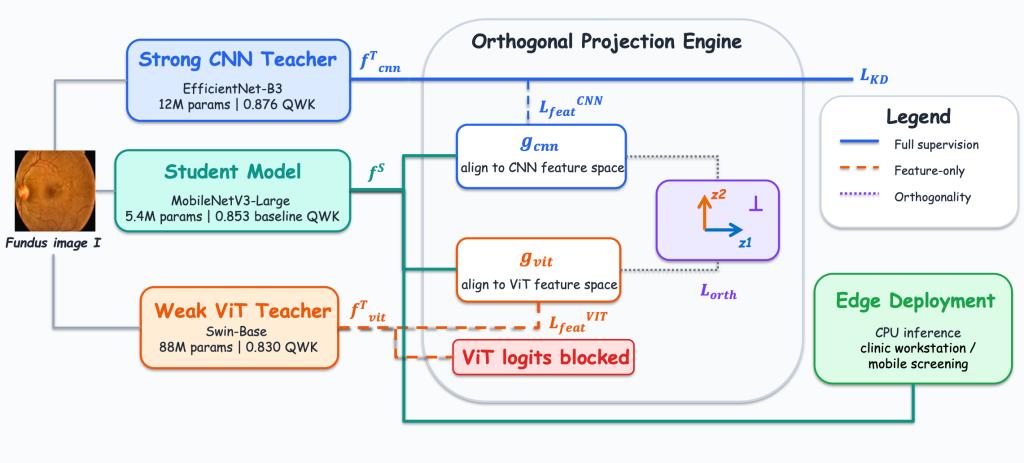
项目/作品简介:项目面向DR五级分级,提出轻量化知识蒸馏模型OrthKD。该方法针对异构教师能力差异,由强CNN教师提供决策与特征监督,弱Transformer教师主要提供全局上下文信息,并通过正交约束减少冗余特征。实验使用EyePACS、APTOS等共13万余张眼底图像,并在Messidor-2和IDRiD上进行外部验证。OrthKD在EyePACS和APTOS上分别达到0.885和0.952 QWK,在Messidor-2上将学生模型由0.507提升至0.728,提升了轻量模型的跨域泛化与实际部署能力。本项目的价值在于将复杂教师模型中的有用信息压缩到轻量学生模型中,并通过正交约束减少冗余特征和捷径学习,从而提升基层慢病筛查中的可部署性和跨域适应能力。团队成员根据各自专业特长分工完成项目开发。
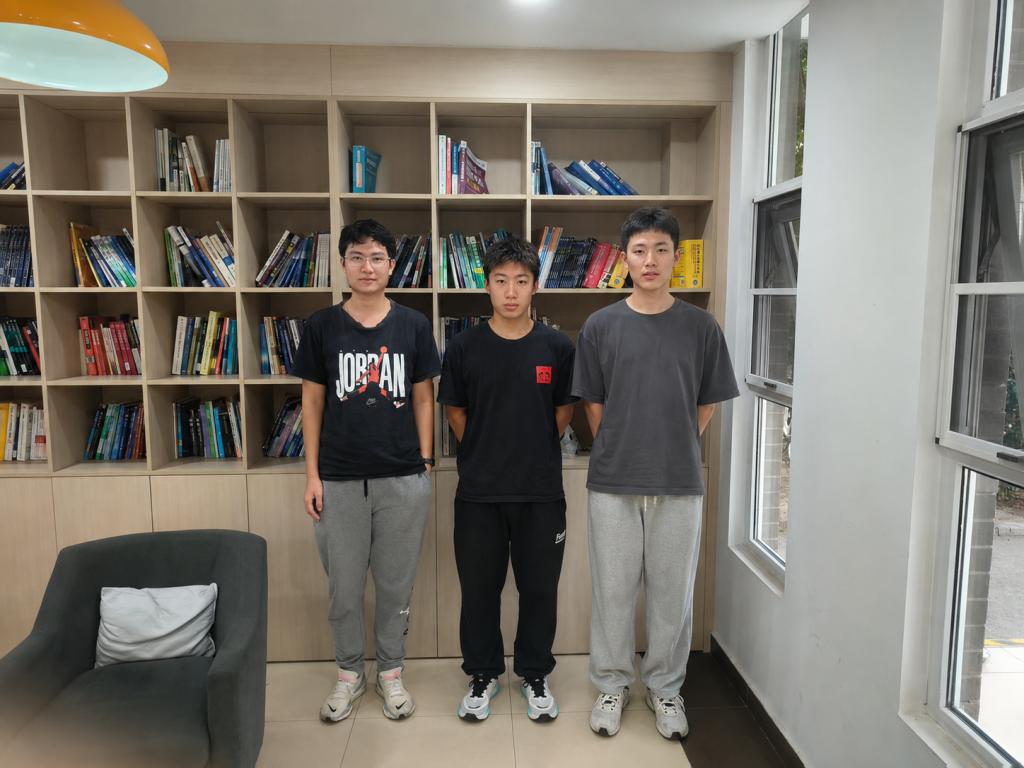
(从左到右:陈成、雷文卓、许奕)
比赛项目:创新赛/人工智能创新赛
队伍名称:一切都队
指导教师:叶晨 教授级高级工程师(计算机科学与技术学院)
沈雯 副教授(计算机科学与技术学院)
团队成员:计算机科学与技术学院 本科生樊祺(计算机科学与技术)
计算机科学与技术学院 本科生景琛皓(数据科学与大数据技术)
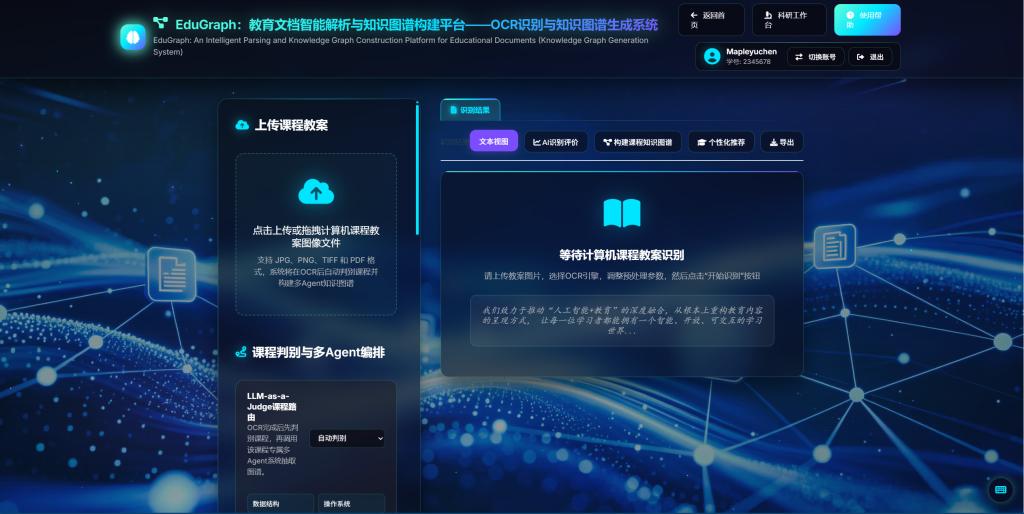
项目/作品简介:《EduGraph:教育文档智能解析与知识图谱构建平台》旨在颠覆传统计算机教学中“知识孤岛化”的痛点,打造“一键入图”的智能认知引擎,全面赋能个性化智慧教育。在关键技术上,系统深度构建了多模态AI协同生态:底层依托多引擎并行OCR精准提取复杂图文;核心层挂载多Agent系统,进行深层次的逻辑推理、实体提取与结构层次分析;顶层基于ECharts实现力导向图谱的绚丽动态渲染。作品特色极具先锋性:一是首创“视-文-图”零延迟转化,复杂板书与教案一键生成动态拓扑网络;二是独辟“AI自愈式”图谱构建,大模型主动补全文档中缺失的逻辑断层;三是打破平台壁垒,实现节点级精准触达B站、知乎等全网优质资源。EduGraph不仅是解析工具,更是跨界赋能的“全知型”数字导师。系统采用B/S(Browser/Server)架构,分为知识图谱自动生成界面与自定义知识图谱构建界面,已部署于云端阿里云云服务器ECS。
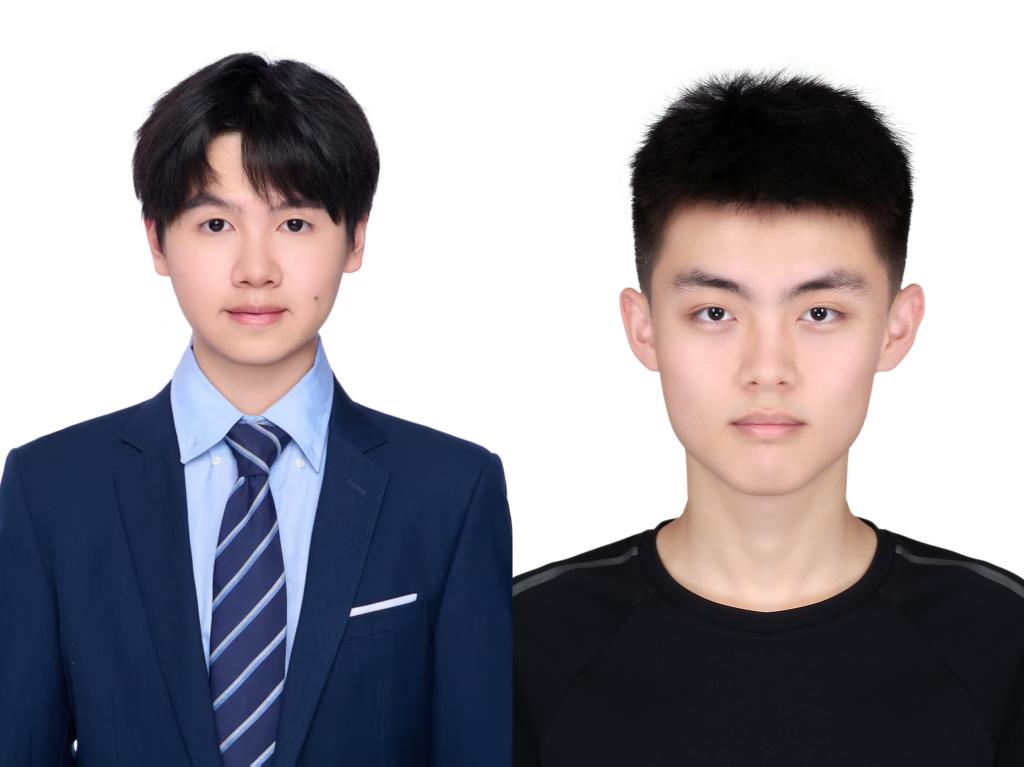
(从左到右:樊祺、景琛皓)
比赛项目:创新赛/人工智能创新赛
队伍名称:成群结队
指导教师:叶晨 教授级高级工程师(计算机科学与技术学院)
团队成员:计算机科学与技术学院 本科生刘彦(数据科学与大数据技术)
计算机科学与技术学院 本科生谢雨霏(软件工程)
电子与信息工程学院 本科生邓奕辰(自动化)
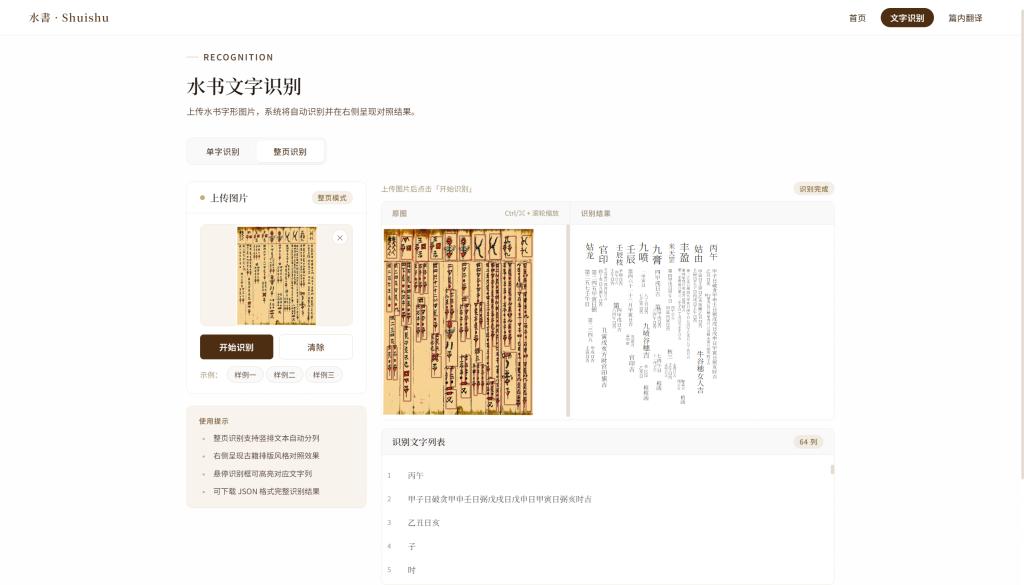
项目/作品简介:作品《水书智识:低资源民族文字智能释读系统》聚焦水书古籍数字化保护与智能释读。团队围绕“数据—识别—释读—应用”构建完整技术链路,自建结构化水书数据库,结合微调Qwen3-VL-8B与CRNN-CTC实现复杂古籍版面检测和字符识别,并利用Qwen3-8B、LoRA及RAG技术完成水书到现代汉语的知识增强释读。备赛过程中,3名学生分工协作,分别承担识别算法与后端、释读算法与后端、前端开发与系统集成等任务,完成数据整理、模型训练、接口开发、系统部署和答辩材料制作,展现出较强的人工智能实践能力、工程实现能力、团队协作意识和传统文化数字化创新意识。
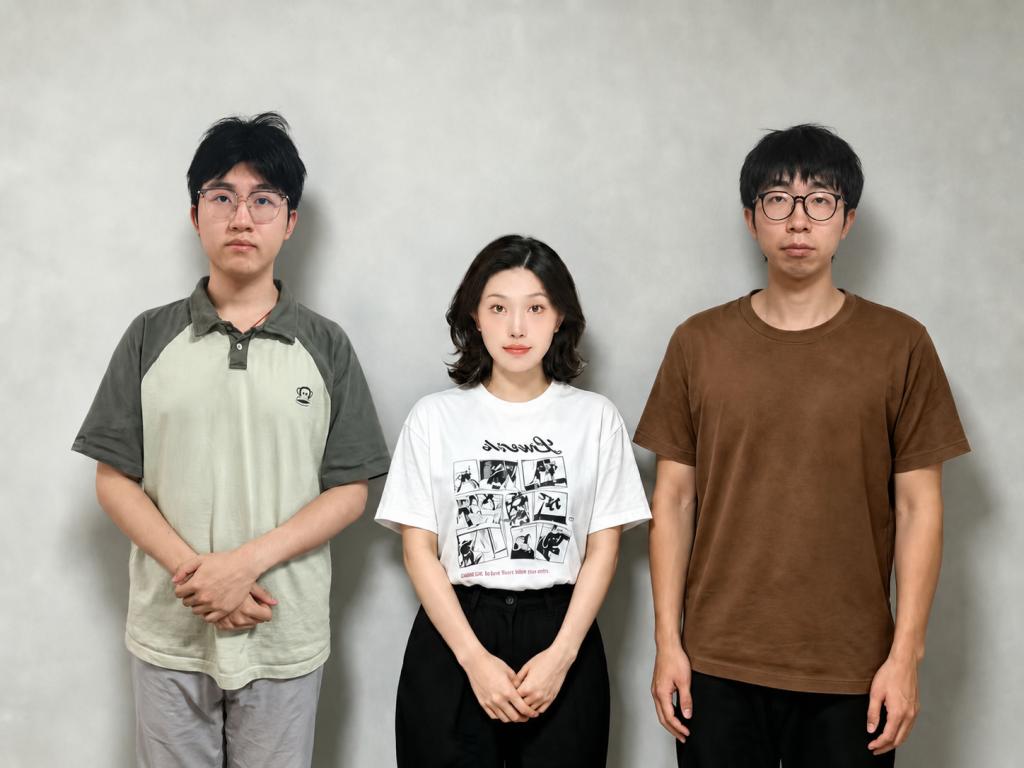
(从左到右:邓奕辰、谢雨霏、刘彦)
比赛项目:挑战赛/全地形协同机器人赛项
队伍名称:TJ-LWK队
指导教师:郭露露 特聘研究员(电子与信息工程学院)
赵丹 工程师(航空航天与力学学院)
团队成员:电子与信息工程学院 本科生刘志鸿(自动化)
电子与信息工程学院 本科生寇筱然(自动化)
电子与信息工程学院 本科生王一迪(通信工程)
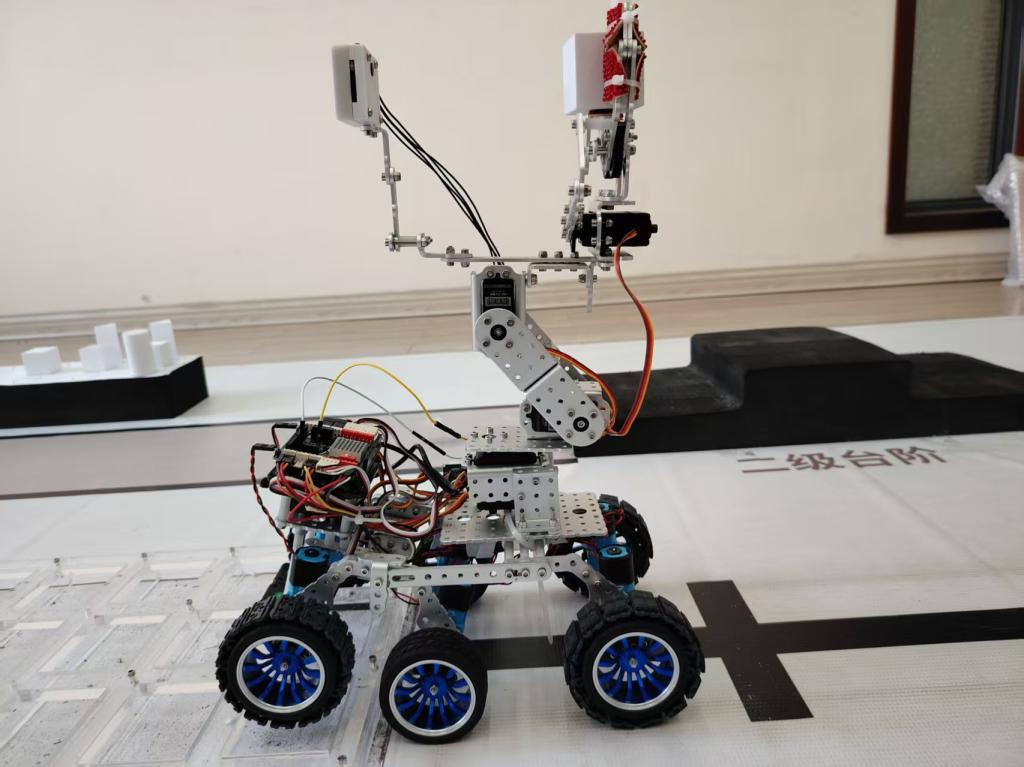
项目/作品简介:项目采用“自主车+遥控车双车协同”架构,核心技术亮点鲜明:自主车搭载类月球车六轮摇臂底盘,通过重心优化、履带适配与双向找线策略攻克栅格越障难题,融合K210视觉识别、三路循迹与超声波定位,引入PID闭环控制实现高精度路径跟踪与物料分类投放;遥控车采用“四轮驱动+前后差异化支撑”结构,拆分双臂独立舵机控制,封装一键越障动作,优化夹爪力矩与扫码布局,大幅提升操作效率与稳定性。作品可应用于工业物料分拣、厂区柔性转运、复杂地形巡检等场景,具备较强的地形适应性与工程落地价值。
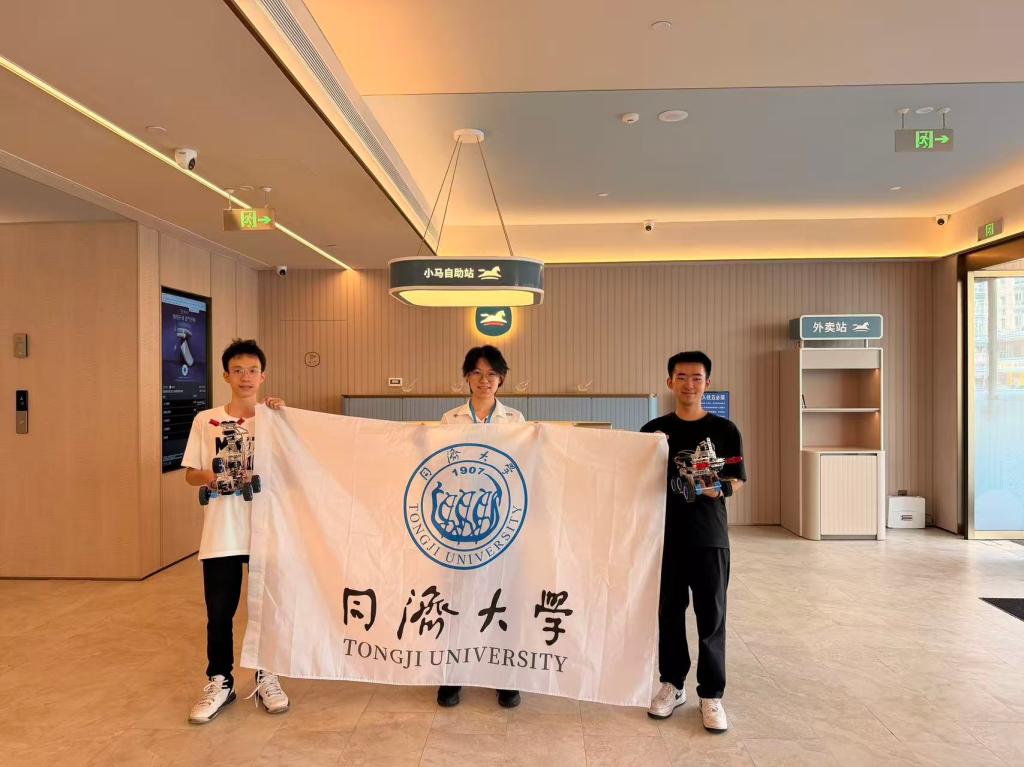
(从左到右:刘志鸿、王一迪、寇筱然)
比赛项目:挑战赛/机器人目标射击赛项
队伍名称:嘉园•智驭锋芒队
指导教师:张志明 副教授(电子与信息工程学院)
团队成员:中德工程学院 本科生邓世鑫(汽车服务工程)
汽车与能源学院 本科生李昕钰(车辆工程(汽车))
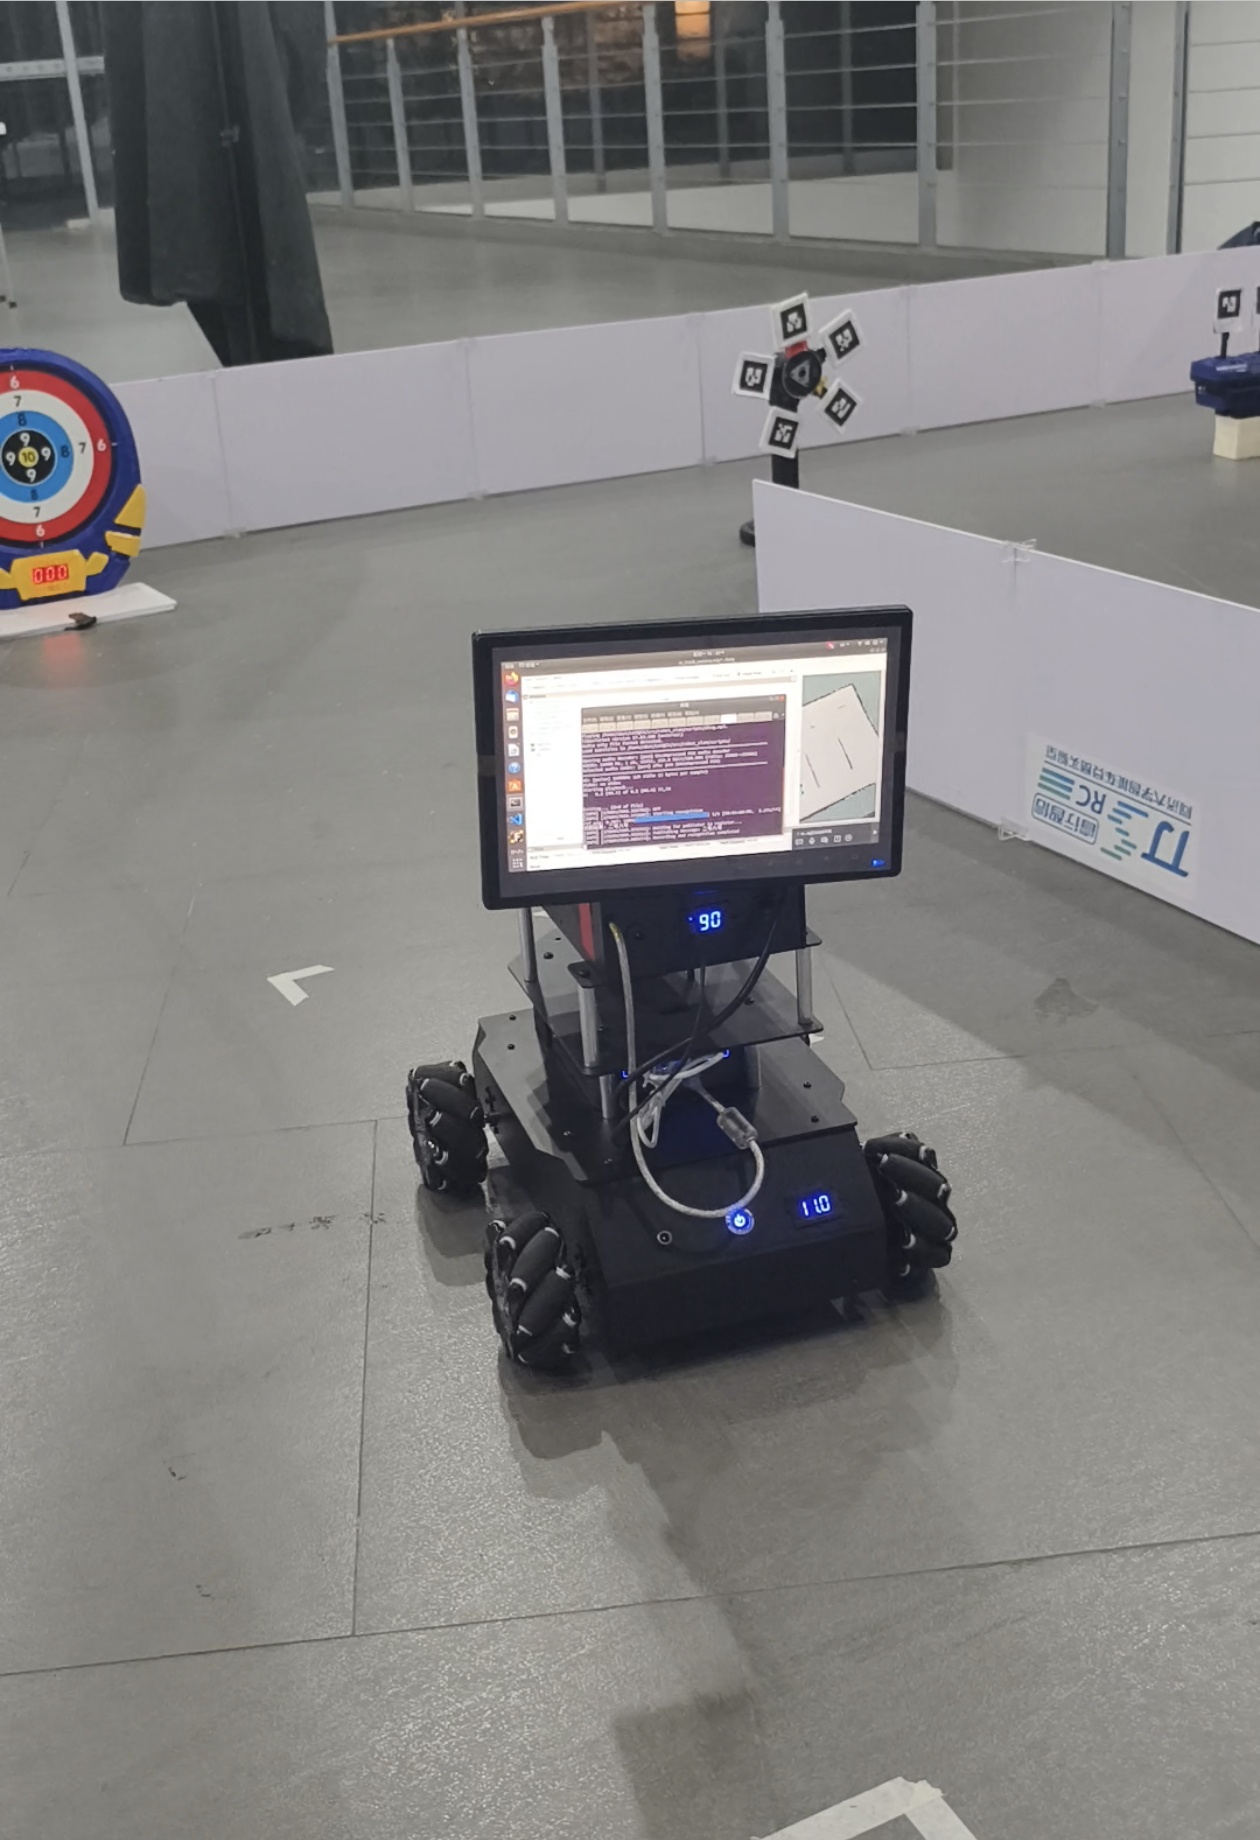
项目/作品简介:本项目面向小型智能车城市道路自主通行任务,聚焦限定场景下的车道保持、交通标志识别、特殊区域响应与安全避障难题。系统采用“视觉感知+状态决策+运动控制”分层架构,实现软硬件高效协同。上位机负责图像采集、车道线提取、目标检测及全局任务策略规划;下位机精准执行运动指令,驱动电机完成动态响应。通过端侧实时感知与决策闭环,车辆可根据复杂赛道场景自适应调整行驶速度、转向与任务状态,具备高鲁棒性与实时性,为智能车在结构化道路中的自主巡航提供了稳定可靠的工程实践方案。
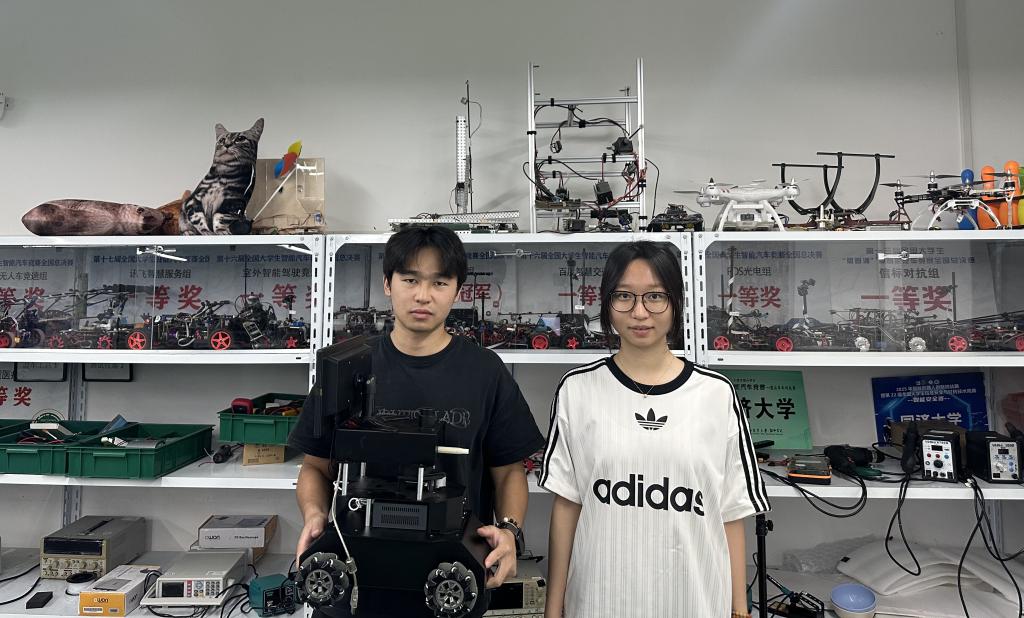
(从左到右:邓世鑫、李昕钰)
比赛项目:挑战赛/机器人自主巡航赛项
队伍名称:智信•济海巡天队
指导教师:李蓉艳 讲师(电子与信息工程学院)
董怡 特聘研究员(电子与信息工程学院)
团队成员:电子与信息工程学院本科生 郭韫诚(自动化)
电子与信息工程学院本科生 郭济恺(通信工程)
电子与信息工程学院本科生 佐健晔(自动化)
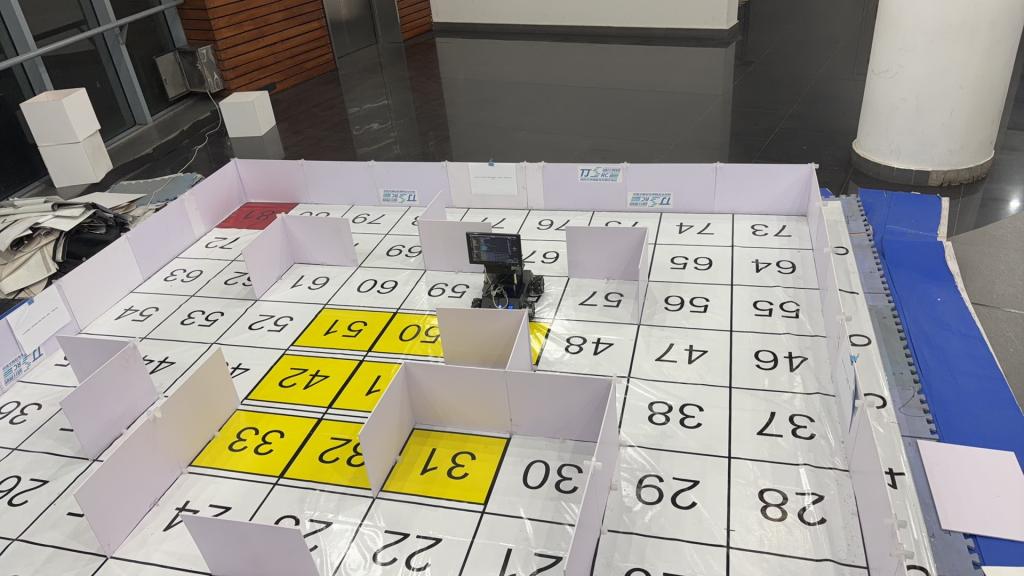
项目/作品简介:“智信·济海巡天”是面向机器人任务挑战赛的无人自主巡航小车系统。系统围绕自主巡航需求,构建了环境感知、目标识别、运动控制、路径规划、避障导航与任务执行六大功能模块。团队依托自动化与通信工程专业基础,进行软硬件协同设计与深度调试。通过持续优化定位导航算法、提升目标识别精度并反复进行系统联调与实地测试,有效解决了复杂场景下的运动控制与任务流程衔接问题。该系统具备高稳定性和强场景适应能力,能够在真实比赛环境中自主完成环境判断、精准运动与综合任务执行,充分验证了无人自主巡航方案的工程可行性与协同创新价值。
(从左到右:郭韫诚、郭济恺、佐健晔)
比赛项目:应用赛/城市道路识别赛项
队伍名称:智信•济海通衢队
指导教师:张志明 副教授(电子与信息工程学院)
徐志宇 教授级高级工程师(电子与信息工程学院)
团队成员:电子与信息工程学院本科生 吴林彦(自动化)
电子与信息工程学院本科生 刘玉海(自动化)
电子与信息工程学院本科生 王子安(微电子科学与工程)
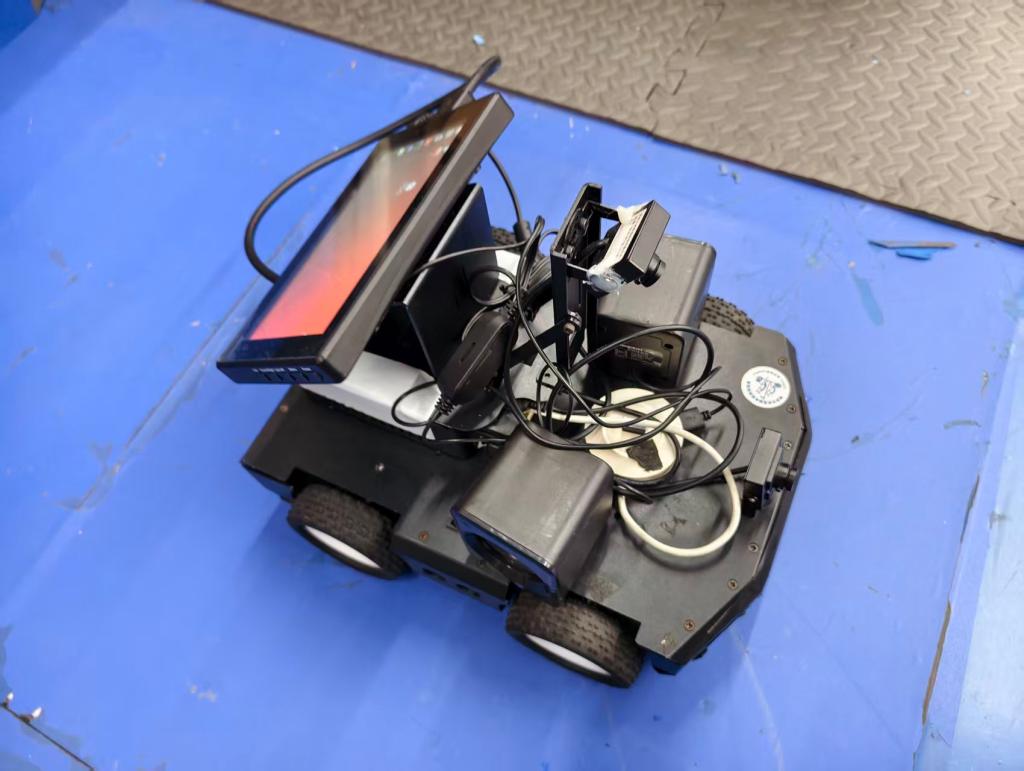
项目/作品简介:项目面向小型智能车城市道路自主通行任务,聚焦限定场景下的车道保持、交通标志识别、特殊区域响应与安全避障难题。系统采用“视觉感知+状态决策+运动控制”分层架构,实现软硬件高效协同。上位机负责图像采集、车道线提取、目标检测及全局任务策略规划;下位机精准执行运动指令,驱动电机完成动态响应。通过端侧实时感知与决策闭环,车辆可根据复杂赛道场景自适应调整行驶速度、转向与任务状态,具备高鲁棒性与实时性,为智能车在结构化道路中的自主巡航提供了稳定可靠的工程实践方案。
(从左到右:王子安、刘玉海、吴林彦)
比赛项目:应用赛/ Apollo自动驾驶仿真赛
队伍名称:NexusAuto队
指导教师:顾剑峰 工程师(中德工程学院)
殷俊 工程师(中德工程学院)
团队成员:中德工程学院本科生 郭一凡(汽车服务工程)
中德工程学院本科生 黄仪茜(汽车服务工程)
中德工程学院本科生 张展鹏(汽车服务工程)
项目/作品简介:比赛围绕百度Apollo自动驾驶仿真平台以及线下实车展开,设置减速带、人行道、红绿灯、停止标志、障碍物避让、动态障碍物跟随及路口减速通行等赛题。学生团队分工明确:郭一凡负责项目统筹、Planning核心代码调试及ApolloStudio提交;黄仪茜负责各类场景功能开发、参数调整和仿真测试;张展鹏负责代码优化、数据整理和项目文档撰写。团队成员密切协作,能够主动分析问题、开展回归测试并及时复盘改进,表现出较强的工程实践、规则理解、沟通协作和问题解决能力,最终顺利完成各项任务并取得优异成绩。
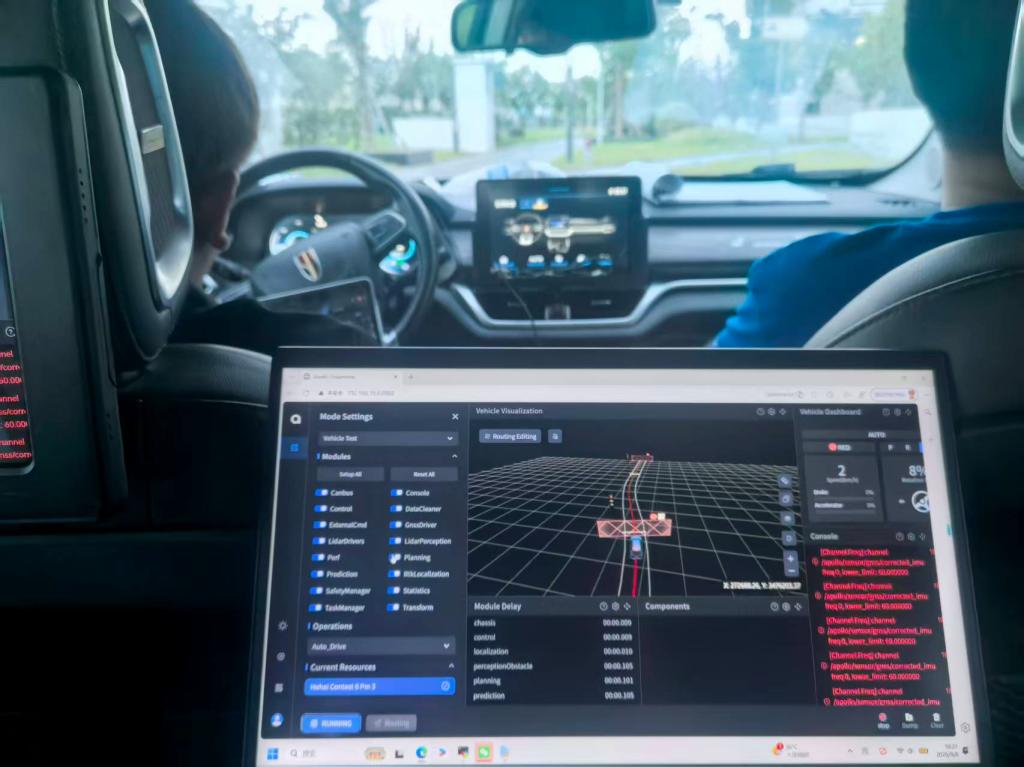
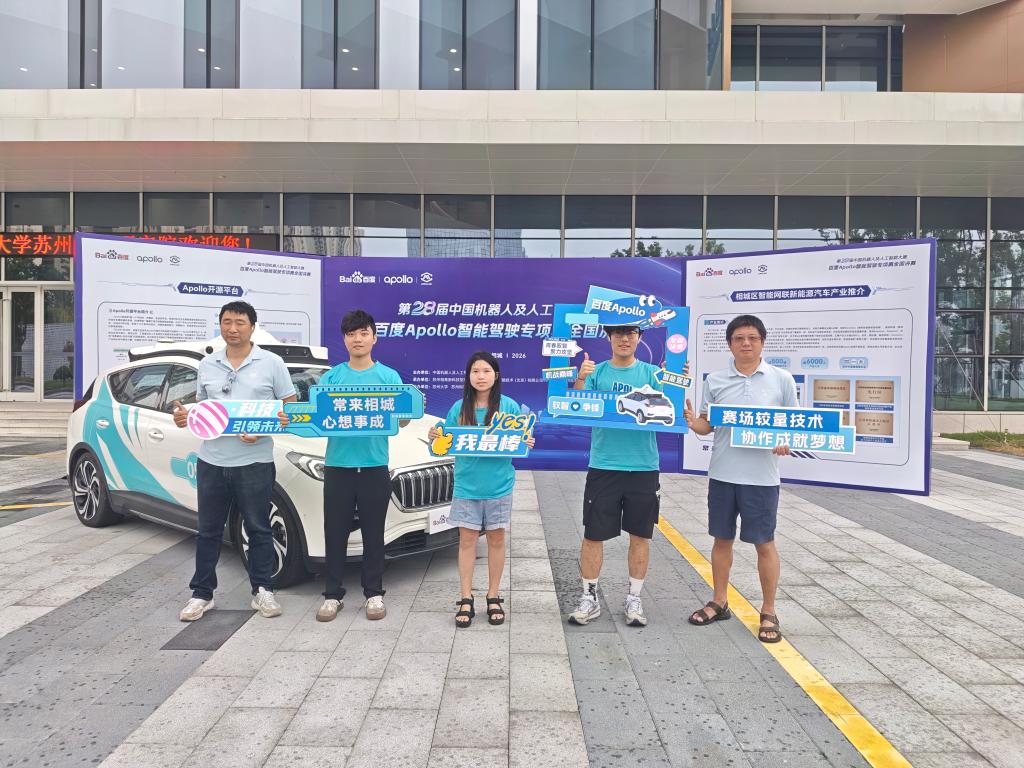
(从左到右:殷俊(指导教师)、张展鹏、黄仪茜、郭一凡、顾剑峰(指导教师))
比赛项目:应用赛/百度智能云智能服务机器人赛项
队伍名称:wearefalcons队
指导教师:邓浩 副教授(计算机科学与技术学院)
黄凯锋 助理教授(计算机科学与技术学院)
团队成员:计算机科学与技术学院本科生 刘方禹(计算机科学与技术)
计算机科学与技术学院本科生 陈奕洋(信息安全)
电子与信息工程学院本科生 张旭旸(人工智能)
项目/作品简介:本项目面向车间场景下的自主配送机器人任务,围绕“自主环境探索”和“自主配送服务”两阶段展开。团队融合激光雷达SLAM建图定位、YOLO目标识别、底盘自主导航避障及机械臂抓取放置,实现从环境建图、工作台搜索、订单识别,到零件抓取、运输、精准放置和结果显示的完整流程。针对现场光照变化、随机障碍、停靠误差和多模块通信等问题,团队通过数据增强、参数优化与动作流程改进提升系统稳定性,并借助百度智能云“一见”平台完成数据管理、模型训练和部署。作品最终稳定完成赛题任务,拿到全国一等奖,体现了团队在机器人系统集成、视觉算法工程化和现场调试方面的综合能力。
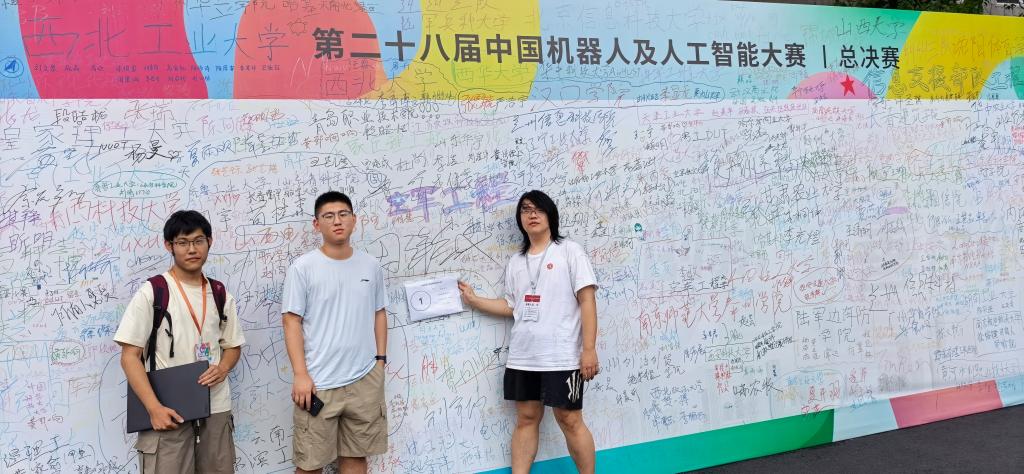
(从左到右:刘方禹、陈奕洋、张旭旸)


